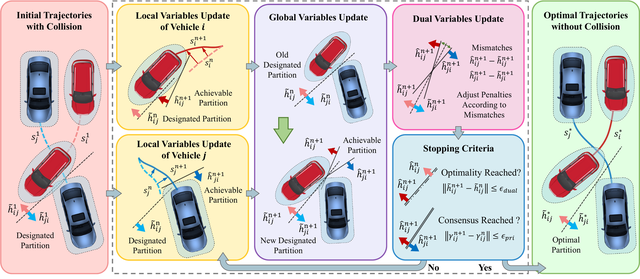
This paper presents a distributed cooperative-planning framework for heterogeneous robots operating in shared and space-constrained environments. We propose novel geometry-aware collision-free constraints that support low-conservatism representations of heterogeneous robot shapes. These constraints are analytical and separable, making them naturally suited for distributed optimization. Leveraging this separable nature, we develop a distributed planning framework based on the alternating direction method of multipliers that decomposes the computational burden across robots. The framework directly handles nonlinear and non-convex coupling constraints without linearization, and any converged solution satisfies the Karush-Kuhn-Tucker conditions of the original global cooperative-planning problem. To improve per-robot computational efficiency, acceleration techniques including dimension reduction and block coordinate descent are incorporated. Moreover, clear geometric interpretations of the coordination mechanism are provided to enhance algorithmic interpretability in practical deployment. Comprehensive validation through simulations, hardware experiments, and benchmark comparisons demonstrates the framework’s effectiveness in enabling safe, high-quality, and efficient coordination for heterogeneous robots.
@article{wu_cooperative_2026,title={Cooperative {Geometry}-{Aware} {Collision} {Avoidance} for {Heterogeneous} {Robots} {Via} {Negotiation} on {Separating} {Hyperplanes}},url={https://ieeexplore.ieee.org/document/11731809/},doi={10.1109/TRO.2026.3742236},journal={IEEE Transactions on Robotics},author={Wu, Zeming and Fu, Chengcheng and Hao, Yahui and Liu, Lu},year={2026},pages={1--20}}
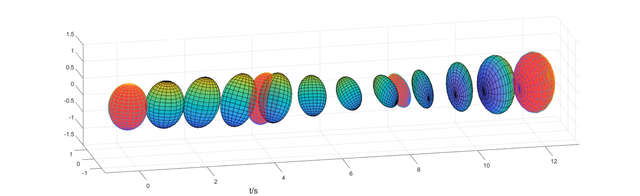
This letter addresses the challenge of optimal motion interpolation in multi-agent formation control. The primary goal is to generate trajectories of similarity transformations that minimize various metrics, such as distance traveled, kinetic energy consumption, and overall smoothness. The quaternion-based representation is introduced for similarity transformations, providing an innovative solution to bypass the intricate mapping between Lie group elements and Lie algebra elements. The quaternion-based approach enables the calculation of time derivatives of agents through finite algebraic operations. This feature is pivotal for efficient motion interpolation. This simplification significantly enhances the efficiency and effectiveness of the interpolation process, making it a valuable tool for multi-agent formation control. To address the optimal motion interpolation problem, we formulate it as a variational problem and derive necessary conditions for both two-point and multiple-point optimal interpolations. To further improve computational efficiency while preserving the optimal solution’s structure, we propose a polynomial approximation method. Finally, we illustrate the effectiveness of the proposed method through examples of ellipsoid formation. Comparative analyses demonstrate the optimality of our approach.
@article{wu_quaternion-based_2024,title={Quaternion-{Based} {Optimal} {Interpolation} of {Similarity} {Transformations} for {Multi}-{Agent} {Formation}},volume={9},url={https://ieeexplore.ieee.org/document/10518070/},doi={10.1109/LRA.2024.3396662},number={6},journal={IEEE Robotics and Automation Letters},author={Wu, Zeming and Wang, Zhuping and Zhang, Hao and Yan, Huaicheng},month=jun,year={2024},pages={5783--5790}}
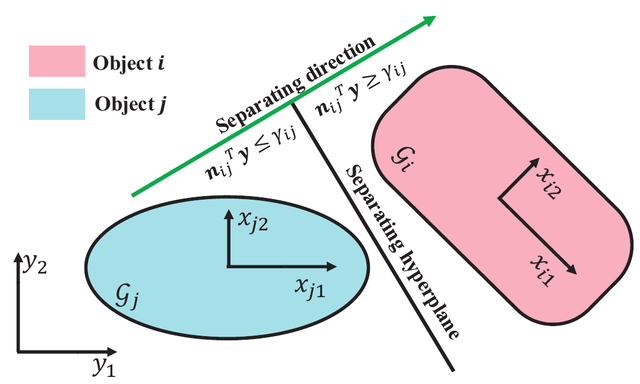
This paper presents a novel collision avoidance method for general ellipsoids based on control barrier functions (CBFs) and separating hyperplanes. First, collision-free conditions for general ellipsoids are analytically derived using the concept of dual cones. These conditions are incorporated into the CBF framework by extending the system dynamics of controlled objects with separating hyperplanes, enabling efficient and reliable collision avoidance. The validity of the proposed collision-free CBFs is rigorously proven, ensuring their effectiveness in enforcing safety constraints. The proposed method requires only single-level optimization, significantly reducing computational time compared to state-of-the-art methods. Numerical simulations and real-world experiments demonstrate the effectiveness and practicality of the proposed algorithm.
@inproceedings{wu_collision-free_2025,address={Hangzhou, China},title={Collision-free {Control} {Barrier} {Functions} for {General} {Ellipsoids} via {Separating} {Hyperplane}},url={https://ieeexplore.ieee.org/document/11247279/},doi={10.1109/IROS60139.2025.11247279},booktitle={2025 {IEEE}/{RSJ} {International} {Conference} on {Intelligent} {Robots} and {Systems} ({IROS})},publisher={IEEE},author={Wu, Zeming and Liu, Lu},month=oct,year={2025},pages={19637--19644}}
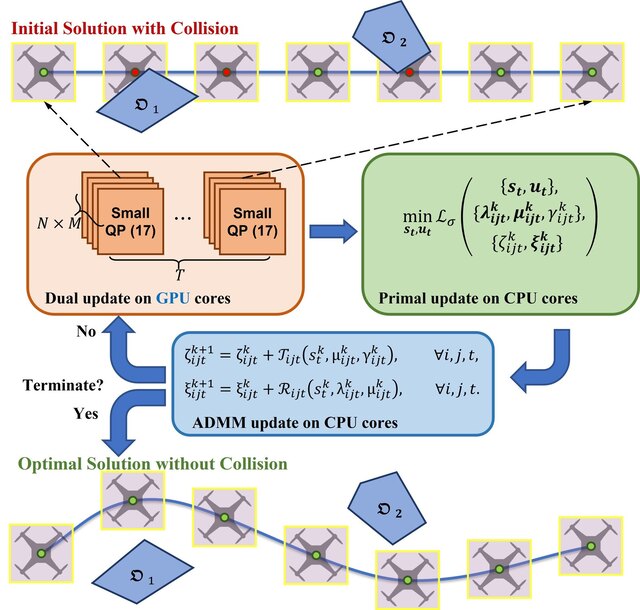
This paper proposes a GPU-accelerated optimization framework for collision avoidance problems where the controlled objects and the obstacles can be modeled as the finite union of convex polyhedra. A novel collision avoidance constraint is proposed based on scale-based collision detection and the strong duality of convex optimization. Under this constraint, the high-dimensional non-convex optimization problems of collision avoidance can be decomposed into several low-dimensional quadratic programmings (QPs) following the paradigm of alternating direction method of multipliers (ADMM). Furthermore, these low-dimensional QPs can be solved parallel with GPUs, significantly reducing computational time. High-fidelity simulations are conducted to validate the proposed method’s effectiveness and practicality.
@inproceedings{wu_gpu-accelerated_2024,address={Yokohama, Japan},title={{GPU}-{Accelerated} {Optimization}-{Based} {Collision} {Avoidance}},url={https://ieeexplore.ieee.org/document/10610871/},doi={10.1109/ICRA57147.2024.10610871},booktitle={2024 {IEEE} {International} {Conference} on {Robotics} and {Automation} ({ICRA})},publisher={IEEE},author={Wu, Zeming and Wang, Zhuping and Zhang, Hao},month=may,year={2024},pages={7561--7567}}
Distributed localization of multi-agent systems using local bearing measurements, with prescribed-time convergence in the presence of measurement noise.
@article{lv_local-bearing-based_2024,title={Local-{Bearing}-{Based} {Prescribed}-{Time} {Distributed} {Localization} of {Multiagent} {Systems} {With} {Noisy} {Measurement}},url={https://ieeexplore.ieee.org/document/10505078/},doi={10.1109/TII.2024.3383518},journal={IEEE Transactions on Industrial Informatics},author={Lv, Yunkai and Wu, Zeming and Zhang, Hao and Wang, Zhuping and Yan, Huaicheng},year={2024},pages={1--9}}
This article addresses the pursuit-evasion problem among differential drive robots in an obstacle environment with perception uncertainty. To calculate probabilistic collision-free trajectories during the pursuit process, this article introduces the chance-constraint pursuit Voronoi cell (CCPVC), which consists of separation hyperplanes between robots and separation hyperplanes between robots and obstacles. The optimization problems are formulated to compute the separation hyperplanes, and the solution methods are provided. By incorporating two buffer terms, CCPVC exhibits favorable probabilistic collision avoidance properties. Furthermore, a nearest point finding algorithm specifically designed for pursuit scenarios, along with a distributed pursuit control policy tailored for differential drive robots are proposed based on CCPVC. Rigorous proofs for the probabilistic collision avoidance guarantees of CCPVC and the control law during the pursuit process are provided, respectively. Finally, the effectiveness of the proposed methods is validated through simulations and experiments.
@article{rao_decentralized_2026,title={Decentralized {Pursuit} of an {Evader} {With} {Probabilistic} {Collision}-{Free} for {Differential} {Drive} {Robots}},volume={56},url={https://ieeexplore.ieee.org/document/11441433/},doi={10.1109/TCYB.2026.3670025},number={8},journal={IEEE Transactions on Cybernetics},author={Rao, Kai and Yan, Huaicheng and Lv, Yunkai and Wu, Zeming and Wu, Xiaojun and Zhang, Youmin},month=aug,year={2026},pages={4391--4402}}